Real-Time Tank and Armored Vehicle Detection with Spotter UAV-YOLOv8
YOLOv8-based autonomous threat detection system for the defense industry. Real-time detection of tanks and armored vehicles from drone images, false positive filtering with OpenCV.

🎯 SAVUNMA SANAYİİ PROJESİ
Gözcü İHA - Otonom Tehdit Tespit Sistemi
YOLOv8 ile Gerçek Zamanlı Tank ve Zırhlı Araç Tespiti
|
YOLOv8
Nesne Tespiti
|
50
Epoch
|
RTX
GPU Eğitim
|
HSV
Renk Filtresi
|
1.1 Projenin Genel Amacı
Savunma sanayiinde İnsansız Hava Araçları (İHA) tarafından alınan görüntülerin işlenmesi ve tehdit unsurlarının (tank, zırhlı araç vb.) otonom olarak tespit edilmesi hedeflenmektedir.
🤖 AlgoritmaYOLOv8 (You Only Look Once) - En hızlı nesne tespit algoritmalarından biri |
🎯 HedefGerçek zamanlı Gözcü sistemi tasarımı ve false positive önleme |
2.1 Veri Seti ve Model Eğitimi
Modelin eğitimi için Roboflow platformu üzerinden temin edilen, kuş bakışı (drone view) çekilmiş tank ve zırhlı araç görselleri kullanılmıştır.
| Parametre | Değer |
|---|---|
| Model | yolov8n (nano) |
| Donanım | NVIDIA RTX 2060 GPU |
| Epoch | 50 |
| Image Size | 640x640 |
| Yöntem | Transfer Learning |
💻 Model Eğitim Kodu
# Source - Roboflow & Ultralytics Docs (Modified by Community)

from ultralytics import YOLO
from roboflow import Roboflow

if __name__ == '__main__':
    # Veri setinin Roboflow üzerinden çekilmesi
    # (API Key gizlenmiştir)

    # Modelin Yüklenmesi (Nano Model)
    model = YOLO('yolov8n.pt')

    # Eğitimin Başlatılması
    results = model.train(
        data=f"{dataset.location}/data.yaml",
        epochs=50,
        imgsz=640,
        device=0,        # RTX 2060 GPU
        batch=16,
        name='gozcu_tank_modeli'
    )
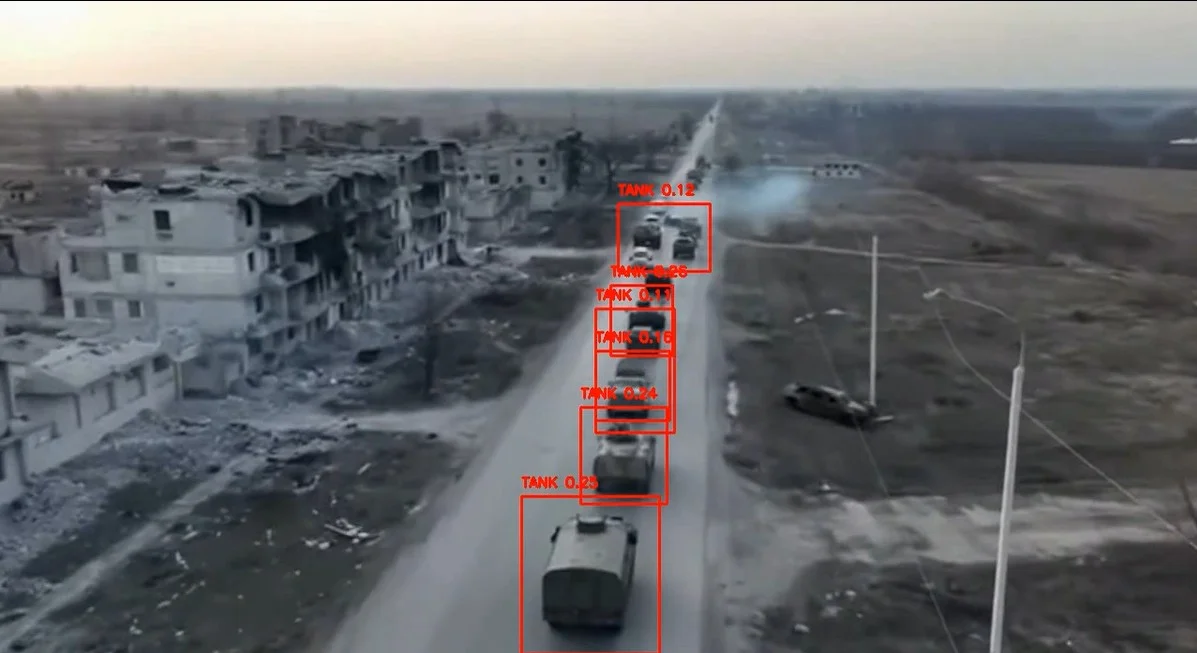
📊 Figure 1 - YOLOv8 Model Eğitimi ve Tespit Örneği
3.1 Karşılaşılan Zorluklar ve Filtreleme Algoritması
Eğitilen model test videosu üzerinde denendiğinde, geometrik yapısı tanklara benzeyen bazı sivil yapıların "False Positive" olarak algılandığı tespit edilmiştir.
🔍 Tespit Edilen Sorunlar:
- Yıkık binalar ve hurda araçlar tank olarak algılanıyor
- Beyaz renkli sivil araçlar tank sınıfına dahil ediliyor
✅ Çözüm: Post-Processing Katmanı
|
📐
Geometrik FiltrePiksel boyutlarına bakılarak tank boyutlarından çok büyük (bina) veya çok küçük (gürültü) nesneler eleniyor. |
🎨
Renk Filtresi (HSV)Parlaklığı yüksek ve doygunluğu düşük olan beyaz/gri sivil araçlar algoritma tarafından eleniyor. |
💻 Filtreleme Algoritması
# Source - StackOverflow (CC BY-SA 4.0)
import cv2
import numpy as np

# ... (Model tahmin kodları) ...

# 1. BOYUT FİLTRESİ
# Çok büyük (Bina) veya çok küçük nesnelerin elenmesi
if w > 250 or h > 250:
    continue
if w < 25 or h < 25:
    continue

# 2. RENK FİLTRESİ (HSV Analizi)
roi = frame[y1:y2, x1:x2]
hsv_roi = cv2.cvtColor(roi, cv2.COLOR_BGR2HSV)

# Parlaklık ve Doygunluk ortalaması
avg_brightness = np.mean(hsv_roi[:, :, 2])
avg_saturation = np.mean(hsv_roi[:, :, 1])

# Beyaz/Parlak sivil araçların elenmesi
if avg_brightness > 160 and avg_saturation < 60:
continue # Tespit iptal edilir4.1 Operasyon Sonucu ve Video Analizi
Yapılan filtreleme işlemleri sonucunda, sistemin sivil araçları ve binaları başarılı bir şekilde elediği, sadece hedef olarak belirlenen tank ve zırhlı araçları tespit ettiği görülmüştür.
🎥 Video Sonucu: Görüntü kalitesinin düşük olduğu veya hedefin kamufle olduğu durumlarda dahi model başarılı tespit yapabilmektedir.
🎬 Video 1 - Gözcü İHA Operasyon Görüntüsü
🛠️ Kullanılan Teknolojiler
|
🐍
Python |
🎯
YOLOv8 |
👁️
OpenCV |
🚀
Ultralytics |
📦
Roboflow |
🎮
NVIDIA CUDA |
Related Projects
View All ->
SkyTrace - Python Based Rocket Orbital Simulation
Parametric rocket simulation developed with Newton's laws of motion and aerodynamic drag principles....
View Project arrow_right_alt
Bearing Fault Detection - Predictive Maintenance and Machine Learning Project
Project to detect bearing faults with 100% accuracy using CWRU vibration data with FFT signal proces...
View Project arrow_right_alt
Carbon Fiber Sandwich Monocoque Chassis Design and Manufacturing
12 kg carbon fiber sandwich monocoque chassis graduation thesis project developed for TEKNOFEST Effi...
View Project arrow_right_alt